Câbler l'électronique
Comment câbler les deux servos et la chaîne d'alimentation à la carte. Le firmware pilote les servos avec des impulsions PWM à 50 Hz ; la carte envoie seulement les signaux et n'alimente jamais les servos.
Composants
| Qté | Pièce | Remarques |
|---|---|---|
| 1 | Carte de développement ESP32, ESP32-S3 ou ESP32-C3 | N'importe quelle carte avec USB, à partir d'environ 3 €. L'USB-C est pratique. |
| 2 | Servos MG996R (parfois vendus sous le nom SG996R) | Servos de taille standard à pignons métalliques. Version plus robuste : DS3218. |
| 1 | Chargeur USB-C PD, 30 W minimum, 45 W conseillé | Doit proposer le 20 V (USB Power Delivery). Voir Choisir le chargeur. |
| 1 | Carte de déclenchement USB-C PD (PD trigger), réglée sur 20 V | Demande 20 V au chargeur et les transmet. |
| 1 | Convertisseur abaisseur (buck), sortie 5 V, 5 A ou plus | Transforme le 20 V en 5 V pour les servos et la carte. Un 8 A donne de la marge. |
| 1 | Condensateur, 470–1000 µF, 10 V ou plus | Facultatif, contre les redémarrages et les à-coups. |
| 2 | Connecteurs à levier (type Wago 221), 2 entrées (par ex. 221-412) | Les rails +5 V et GND : une entrée pour la sortie du convertisseur, l'autre pour les fils des servos et de la carte torsadés ensemble. Des connecteurs plus grands, un bornier ou une plaque à trous conviennent aussi. |
| 2 | Rallonges de servo, environ 30 cm (JR/Futaba 3 broches, le modèle standard) | Coupées en deux : deux moitiés reçoivent les servos, une alimente la carte. Voir Monter pas à pas. |
| Fil d'environ 0,5 mm² (AWG 20) et connecteurs Dupont femelles | Le fil pour l'alimentation, les embouts Dupont pour les broches de la carte. |
Outils : un fer à souder et un multimètre.
Une simple alimentation 5 V de 3 A ou plus marche aussi, à la place du chargeur, de la carte de déclenchement et du convertisseur : branche-la directement sur les rails +5 V et GND.
Exemples de composants
Ce sont les composants du montage de référence. Les annonces changent avec le temps et n'importe quel composant équivalent convient. Les liens sont des exemples, ni sponsorisés ni affiliés.
| Pièce | Exemples d'annonces (AliExpress) | Ce qu'il faut chercher |
|---|---|---|
| Servo MG996R (parfois vendu sous le nom SG996R) | Exemple | Taille standard, pignons métalliques, 180°. |
| Servo DS3218 (version plus robuste) | Exemple | La version 180°, pignons métalliques, classe 20 kg·cm. Voir Servos plus robustes. |
| Carte de déclenchement USB-C PD | Exemple 1, exemple 2 | Entrée USB-C, PD3.0/PD3.1 (QC3.0 en bonus), sortie au choix de 5 à 48 V, 5 A. |
| Convertisseur abaisseur | 8 A, 5 A | Entrée jusqu'à 25 V, sortie au choix ou réglable (3,3/5/9/12 V), réglée sur 5 V. |
Servos plus robustes : DS3218
Le DS3218 coûte plus cher que le MG996R, mais il est bien plus solide et a beaucoup plus de couple (classe 20 kg·cm, pignons métalliques). Il a la même taille de servo standard, il devrait donc tenir dans les mêmes supports (pas encore vérifié sur le Mk3).
- Prends la version 180°. Le DS3218 existe aussi en 270°, ce qui fausserait les angles.
- Sa plage d'impulsions est d'environ 500–2500 µs : règle-la dans Réglages → Matériel → Câblage, puis relance la calibration. Voir Plage d'impulsions des servos.
- Il tire plus de courant quand il force, jusqu'à environ 2,5–3 A chacun. Avec deux DS3218, prends le convertisseur 8 A et un chargeur de 45 W.
Cartes compatibles
N'importe quelle carte de développement ESP32, ESP32-S3 ou ESP32-C3. Les cartes ESP8266 ne sont pas compatibles (ADR 0008, en anglais).
Broches par défaut
| Puce | Servo horizontal | Servo vertical |
|---|---|---|
| ESP32 | GPIO 18 | GPIO 19 |
| ESP32-S3 | GPIO 4 | GPIO 5 |
| ESP32-C3 | GPIO 4 | GPIO 5 |
Sur les S3 et C3, les GPIO 18 et 19 servent à l'USB, d'où des broches par défaut différentes. Pour câbler autrement, choisis les broches dans Réglages → Matériel → Câblage ; le robot redémarre pour les appliquer. La liste ne propose que les broches sans danger sur ta puce.
Alimentation
Le robot fonctionne avec un chargeur USB-C, à travers deux petites cartes :
- Chargeur USB-C → carte de déclenchement PD, par un câble USB-C. La carte de déclenchement demande 20 V au chargeur.
- Carte de déclenchement PD → convertisseur abaisseur : le 20 V entre dans le convertisseur.
- Convertisseur abaisseur → rails +5 V et GND : sa sortie 5 V alimente les deux servos et la carte.
Règle les deux cartes avant de brancher les servos ou la carte :
- Règle la carte de déclenchement sur 20 V (avec son pont de soudure, son cavalier ou son bouton, comme l'explique son annonce), branche-la au chargeur et vérifie sa sortie au multimètre : environ 20 V.
- Branche le convertisseur, règle sa sortie sur 5 V et vérifie-la au multimètre : environ 5 V.
- Seulement ensuite, branche la sortie du convertisseur sur les rails +5 V et GND.
Ne choisis jamais une tension de déclenchement supérieure à l'entrée maximale du convertisseur. Les convertisseurs donnés en exemple acceptent jusqu'à 25 V : 20 V est le bon choix, et 28 V ou plus les détruirait.
Choisir le chargeur
Prends un bon chargeur USB-C PD qui propose le 20 V : 30 W minimum, 45 W c'est beaucoup mieux. Deux MG996R peuvent tirer chacun plus de 1 A quand ils forcent, et les deux cartes perdent un peu de puissance en la convertissant. 30 W suffit ; 45 W laisse de la marge pour que le chargeur ne coupe pas quand les deux servos démarrent ensemble.
Câblage
La sortie 5 V du convertisseur abaisseur alimente les deux servos et la carte.
Chaque MG996R a trois fils : orange (signal), rouge (+5 V) et marron (masse).
| Fil | À brancher sur |
|---|---|
| Rouge des servos | +5 V |
| Marron des servos | GND |
| Orange du servo horizontal | GPIO 18 (S3/C3 : GPIO 4) |
| Orange du servo vertical | GPIO 19 (S3/C3 : GPIO 5) |
| Broche 5V / VIN de la carte | +5 V |
| Broche GND de la carte | GND |
Utilise un petit bornier, un connecteur type Wago ou une plaque à trous comme « rails » +5 V et GND sur lesquels tout se branche.
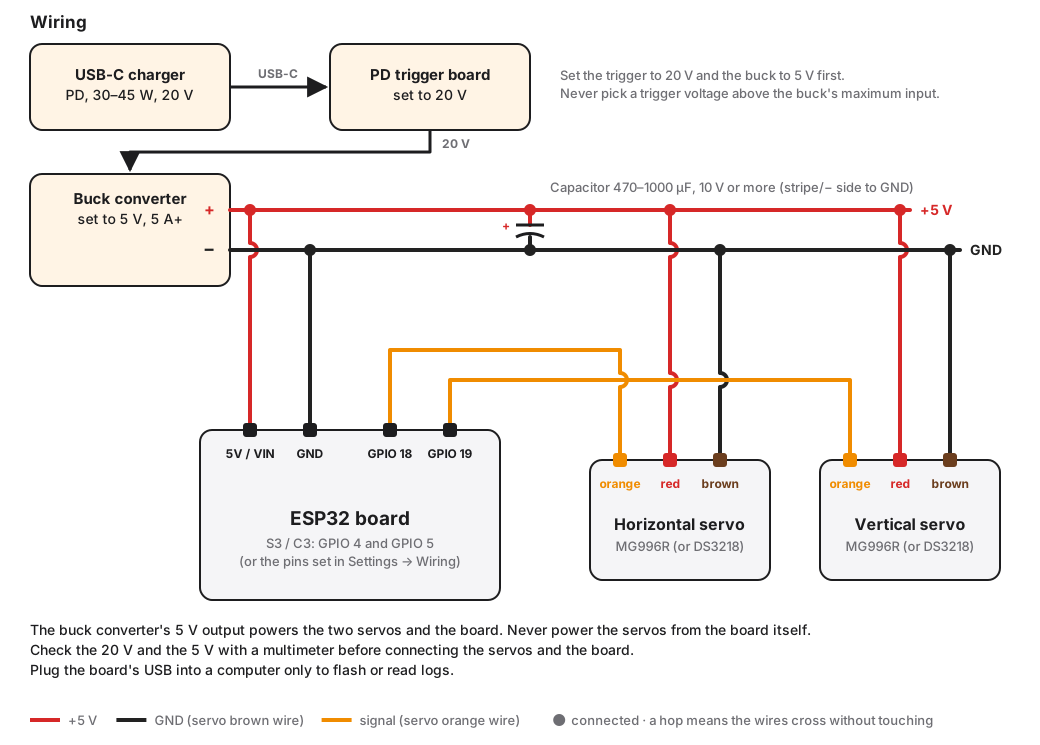
- La sortie 5 V du convertisseur abaisseur alimente tout ; la carte prend son alimentation sur sa broche 5V/VIN.
- Ne branche l'USB de la carte sur un ordinateur que pour flasher ou lire les logs. La plupart des cartes ont une diode qui empêche le 5 V externe de remonter vers l'ordinateur, mais pas toutes : si tu n'es pas sûr de la tienne, débranche d'abord le chargeur USB-C.
Règles
- Masse commune. Le GND de la carte doit être relié au − de la sortie du convertisseur, sinon les servos tremblent ou ignorent le signal.
- N'alimente jamais les servos par la carte. Ni par sa broche 3,3 V, ni par sa broche 5 V quand elle est alimentée par l'USB. Un MG996R peut tirer plus de 1 A quand il force.
- Dimensionne l'alimentation. Prévois 5 A ou plus en 5 V pour deux MG996R : un convertisseur de 5 A ou plus, un chargeur de 30 W ou plus (ou une simple alimentation 5 V de 3 A ou plus). Une alimentation trop faible fait redémarrer la carte quand les deux servos démarrent ensemble : on voit souvent le robot redémarrer quand la baguette bouge.
- Fils d'alimentation épais. Garde les fils 5 V et de masse vers les servos courts et assez épais.
- Condensateur. Si la carte redémarre ou si les mouvements saccadent, ajoute un condensateur (470–1000 µF, 10 V ou plus) entre les rails +5 V et GND, près des servos.
Monter pas à pas
Photos bientôt. Elles montreront le câblage posé sur la table, pour un premier test.
Voici comment est câblé le montage de référence, avec des connecteurs à levier (type Wago 221) comme rails et des rallonges de servo coupées. Il demande un peu de soudure. Tout autre montage peut suivre à la place le tableau et le schéma de Câblage ci-dessus : ils valent pour tous les montages. Câble-le sur la table et teste-le d'abord ; son installation dans le mécanisme sera décrite plus tard.
Laisse le chargeur débranché, sauf quand une étape dit le contraire.
- Sortie de la carte de déclenchement. Soude deux fils sur la sortie de la carte de déclenchement USB-C PD, + et −.
- Entrée du convertisseur. Soude ces deux fils sur les broches IN du convertisseur abaisseur : + sur +, − sur −.
- Sortie du convertisseur. Soude deux fils sur les broches OUT du convertisseur, + et −.
- Règle et vérifie les tensions. Règle la carte de déclenchement sur 20 V et la sortie du convertisseur sur 5 V, et vérifie les deux au multimètre avant de brancher quoi que ce soit d'autre, comme dans Alimentation. Débranche ensuite le chargeur.
- Coupe les rallonges. Coupe deux rallonges de servo en deux. Garde les deux moitiés dont la prise reçoit un servo, et une des autres moitiés : sa prise est comme celle du servo et s'enfiche sur les broches de la carte.
- Retire un fil de signal. Sur cette moitié côté carte, retire ou coupe le fil de signal (orange). Cette moitié n'amène que le +5 V et la masse à la carte.
- Regroupe les rails. Dénude les trois fils rouges (des trois moitiés), torsade-les ensemble et mets-les dans une entrée d'un connecteur à levier ; le + de la sortie du convertisseur va dans son autre entrée. Fais pareil avec les trois fils marron et le − de la sortie du convertisseur dans le second connecteur. Pas le plus propre, mais ça tient.
- Alimente la carte. Enfiche la moitié côté carte sur les broches 5V/VIN et GND de la carte : le rouge sur 5V/VIN, le marron sur GND. Vérifie d'abord le brochage de ta carte. Si 5V/VIN et GND ne sont pas côte à côte, utilise plutôt deux fils Dupont femelles séparés. Ne mets jamais le fil rouge sur la broche 3,3 V.
- Servo horizontal. Branche le servo horizontal sur une des moitiés côté servo.
- Servo vertical. Branche le servo vertical sur l'autre moitié côté servo.
-
Fils de signal. Chaque moitié côté servo garde son fil de signal (orange) : il prolonge le fil orange du servo jusqu'à la carte. Mets un embout Dupont femelle sur chacun et enfiche-le sur sa broche GPIO :
- la moitié du servo horizontal sur le GPIO 18 (S3/C3 : GPIO 4) ;
- la moitié du servo vertical sur le GPIO 19 (S3/C3 : GPIO 5).
Si tu as utilisé d'autres broches, choisis-les dans Réglages → Matériel → Câblage.
Plage d'impulsions des servos
Les valeurs par défaut viennent de la preuve de concept : 400–2200 µs pour le servo horizontal et 600–2400 µs pour le vertical, pour 0° à 180°. Si tes servos ne vont pas au bout de leur course, ou grésillent en butée, ajuste la plage d'impulsions dans Réglages → Matériel → Câblage. La même section inverse un axe dont le sens est à l'envers. Les deux changements effacent la calibration : relance-la ensuite.
Ensuite : Installer le logiciel.