English · Français
Un robot open-hardware qui joue avec ton chat. Un ESP32 agite une canne à pêche pour chat grâce à deux servos. Tu le pilotes depuis ton téléphone, sur une page web servie par le robot lui-même : pas d'appli, pas de cloud, pas de compte. Home Assistant est facultatif.
Tout est libre et ouvert : les pièces à imprimer, le firmware et la documentation.



État : V1 stable. v0.1.0, la première version stable, a passé toute la checklist de recette sur un ESP32 classique. Les versions pour ESP32-S3 et ESP32-C3 sont testées automatiquement, mais pas encore sur du vrai matériel.
Ce que c'est
- Joue depuis ton téléphone. Un joystick et un curseur de vitesse dans n'importe quel navigateur sur ton Wi-Fi, sans appli à installer.
- Sessions de jeu. Choisis une durée et touche Démarrer : la baguette joue toute seule avec ton chat, dans tes limites, puis se range.
- Sûr par conception. Des limites de course qu'il ne dépasse jamais, un bouton Ranger que rien ne peut interrompre, des mouvements doux, et un arrêt dès que ton téléphone se déconnecte.
- Facile à installer. Installe-le depuis le navigateur, saisis ton Wi-Fi (ou passe cette étape et utilise le hotspot du robot), puis laisse l'assistant de calibration adapter le robot à ton montage.
- À toi de l'adapter. Tes broches et tes servos, le nom de ton robot, l'anglais ou le français, un code PIN facultatif et des mises à jour par Wi-Fi.
- Home Assistant si tu veux, avec son intégration native ou via MQTT, et une API ouverte pour tout le reste.
Spécifications : toutes les fonctionnalités en détail · spec V1 · spec Support · prévu pour plus tard · décisions de conception · glossaire (en anglais)
En images
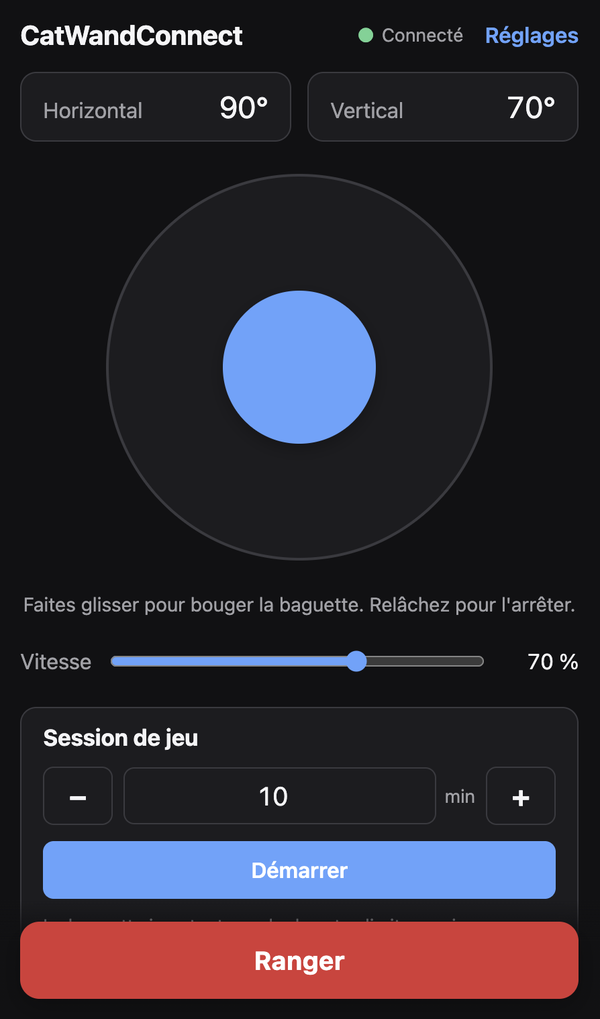 L'interface de l'appareil sur un téléphone |
Le Mk2 en 50 secondes : imprime-le, assemble-le, ajoute le jouet préféré de ton chat, joue.
Des photos du vrai robot arrivent bientôt.
Fabrique le tien
Trois parties : installer le firmware, câbler l'électronique, imprimer et assembler le mécanisme. L'ordre n'a pas d'importance ; le firmware peut aller d'abord sur une carte nue.
1. Firmware
Le firmware s'installe depuis ton navigateur, sans rien télécharger : ouvre le flasher web dans Chrome ou Edge, branche la carte en USB et appuie sur Connecter et installer. La bonne version pour ta puce est choisie pour toi. Les mises à jour suivantes passent par le Wi-Fi, depuis la page Réglages du robot.
Ouvrir le flasher web → · Installer le logiciel · Nouveautés (en anglais) · Canaux de publication (en anglais)
2. Électronique
Un chargeur USB-C alimente tout : une carte de déclenchement PD lui demande 20 V, un convertisseur abaisseur les transforme en 5 V, et ce 5 V alimente les deux servos et la carte ; la carte envoie seulement les signaux aux servos. Les cartes d'alimentation demandent un peu de soudure. Le guide de câblage l'explique pas à pas et donne des exemples de composants.
| Qté | Pièce |
|---|---|
| 1 | Carte de développement ESP32, ESP32-S3 ou ESP32-C3 (pas d'ESP8266, voir l'ADR 0008) |
| 2 | Servos MG996R (parfois vendus sous le nom SG996R), ou DS3218 pour plus de couple |
| 1 | Chargeur USB-C PD, 30 W minimum, 45 W conseillé (doit proposer le 20 V) |
| 1 | Carte de déclenchement USB-C PD, réglée sur 20 V |
| 1 | Convertisseur abaisseur, sortie 5 V, 5 A ou plus |
| 2 | Connecteurs à levier (type Wago 221), 2 entrées |
| 2 | Rallonges de servo, environ 30 cm |
| Fil, connecteurs Dupont, un condensateur de 470–1000 µF en option ; un fer à souder et un multimètre |
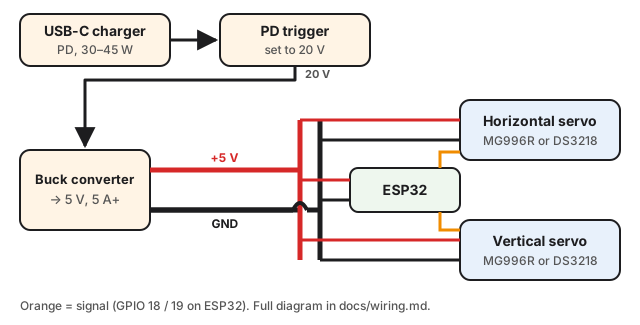
Guide de câblage → : schéma complet, exemples de composants, broches par puce, règles d'alimentation.
3. Matériel
Le mécanisme, le Mk3, est imprimé en 3D : sept pièces, toutes dans stls/mk3/ ou sur un seul plateau .3mf. Il est autonome : l'électronique tient à l'intérieur, derrière une porte imprimée, et un seul connecteur USB-C l'alimente. Pas d'imprimante ? N'importe quel service d'impression ou fablab peut les imprimer. Ajoute un roulement de skateboard, des billes de 6 mm (billes d'airsoft), quelques vis M3 et une canne à pêche pour chat.
| Qté | Pièce |
|---|---|
| 7 | Pièces imprimées (bras, support de roulement, pince, porte, vis, plateau rotor, plateau supérieur) |
| 1 | Roulement de skateboard 608 |
| 27–28 | Billes de 6 mm (les billes d'airsoft font très bien l'affaire) |
| 15 | Vis M3, de 8 à 30 mm |
| 1 | Canne à pêche pour chat |
Imprimer les pièces → · Assembler le mécanisme → (photos bientôt)
Documentation
Fabriquer et utiliser
| Doc | Pour |
|---|---|
| 1. Imprimer les pièces | Les sept pièces imprimées du Mk3 et les réglages d'impression |
| 2. Assembler le mécanisme | Pièces à acheter (roulement, billes, vis) et ordre de montage (photos bientôt) |
| 3. Câbler l'électronique | Carte, servos, alimentation USB-C, schéma de câblage, broches par défaut selon la puce |
| 4. Installer le logiciel | Flasher depuis le navigateur, Wi-Fi, calibration, mises à jour |
| 5. Configurer Home Assistant | Facultatif : deux façons de le connecter, l'intégration native (HACS) ou la connexion MQTT, un tableau de bord pour chacune, automatisations |
| Fonctionnalités | Tout ce que fait le robot, en détail |
| Dépannage | Installation, Wi-Fi, mouvements, mises à jour, code PIN |
Développer et contribuer
| Doc | Pour |
|---|---|
| Bien démarrer | Outils, compilation, tests, simulateur et organisation du code |
| API du robot | API HTTP, WebSocket et MQTT, pour les scripts et les intégrations |
| Checklist de recette | Ce qu'il faut vérifier sur le vrai robot avant chaque version |
| Publier une version | Canaux de publication, publier une version et le flasher web (en anglais) |
| Glossaire · Décisions | Le vocabulaire du projet, et pourquoi les choses sont comme elles sont (en anglais) |
| Médias | Logo, bannières, photos et captures d'écran, et comment en ajouter (en anglais) |
| Serveur Discord | L'organisation du serveur communautaire, pour les mainteneurs |
| AGENTS.md | Instructions pour les agents de code IA (en anglais) |
Obtenir de l'aide
- Questions, aide au montage, montrer ton robot : le Discord CatWandConnect. Pas besoin de compte GitHub ; le français, l'anglais et d'autres langues sont les bienvenus.
- Un bug ? Ouvre une issue, ou poste-le dans
#supportsur Discord. - Un problème de sécurité ? Signale-le en privé, jamais en public.
CatWandConnect est maintenu sur du temps libre, sans délai de réponse garanti. Voir Obtenir de l'aide pour savoir quoi fournir.
Contribuer et soutenir le projet
Les issues et les pull requests sont les bienvenues : commence par Bien démarrer. On peut travailler sur l'interface sans matériel, grâce au simulateur firmware/tools/dev_server.mjs.
CatWandConnect est gratuit. Si ton chat l'adore, tu peux soutenir le projet via GitHub Sponsors. Des kits prêts à monter suivront peut-être.
Licence
| Firmware | GPL-3.0-or-later |
| Plans du matériel | CERN-OHL-S-2.0 |
| Documentation | CC BY-SA 4.0 |
Tu peux fabriquer, modifier et vendre ta propre version. Voir LICENSE.md. Le nom « CatWandConnect » est réservé au projet officiel et à ses kits ; voir la politique de marque.